Cuatro clases de captura de imagen para cada tarea de inspección
En la visión artificial industrial es la tarea de inspección la que determina el método de captura de imagen, y no al revés. Para lograrlo, QuaVis combina toda la gama disponible de tecnología de cámaras, óptica e iluminación, y la configura de nuevo para cada aplicación.
Ningún método de captura por sí solo cubre todas las tareas de inspección. Una fisura en una superficie de fundición mate, un defecto de rosca en un tornillo brillante, una desviación de forma en el rango micrométrico y el control continuo de una banda en movimiento imponen, cada uno, exigencias distintas al sensor, a la óptica y a la luz. QuaVis no responde a esta diversidad con un sistema estándar, sino con un portafolio del que se escoge, para cada tarea, la combinación adecuada.
En la práctica, esto significa cuatro clases de métodos de captura de imagen que se complementan en resolución, velocidad y contenido de información. Cuál de ellas se emplea lo decide la pieza, no el catálogo de equipos.
Cámaras matriciales estándar
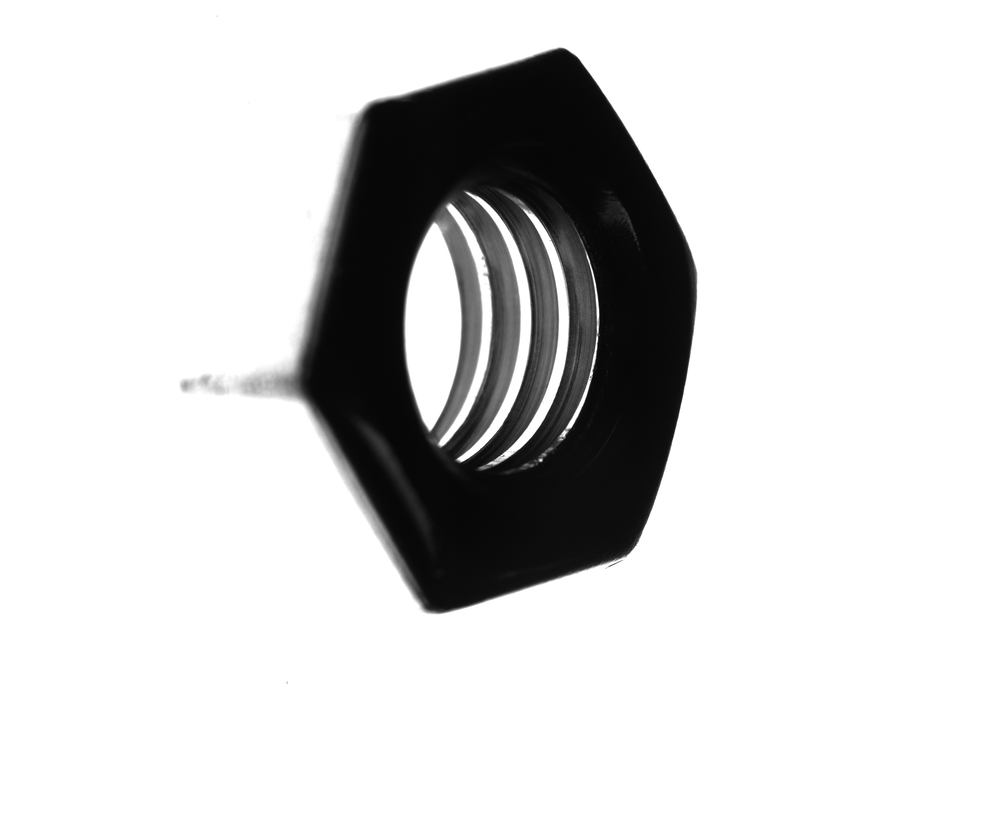
Las cámaras matriciales son el punto de partida de la mayoría de las inspecciones. Capturan un campo de imagen completo en una sola toma: con luz reflejada para los detalles superficiales y con luz transmitida para contornos y dimensiones. El espectro abarca desde sensores compactos hasta modelos de 64 megapíxeles y más, cuando hay que resolver detalles finos sobre un campo de visión amplio.
Cámaras lineales
Las cámaras lineales captan la pieza línea a línea mientras esta se desplaza o rota bajo la cámara. Así se obtienen imágenes con muy poca distorsión y de una longitud prácticamente ilimitada, ideales para bandas continuas y para piezas de simetría rotacional, cuya superficie lateral se «desenrolla» en una imagen plana.
Escáneres
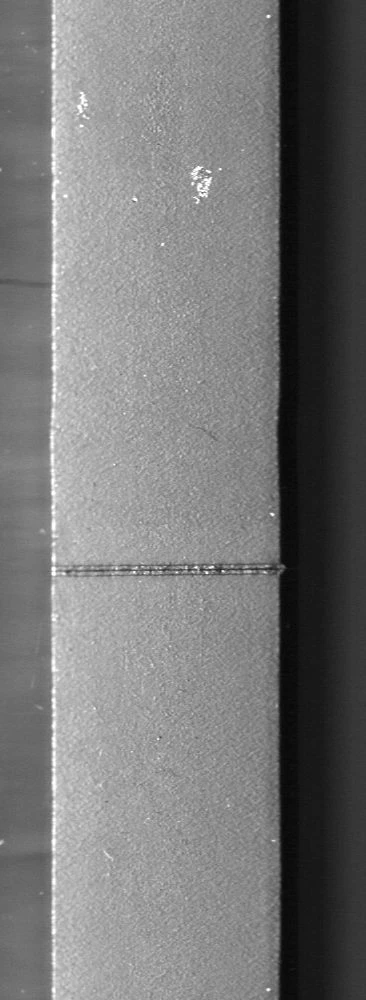
Para superficies grandes o curvadas se emplean métodos de escaneo, en los que el sensor y la pieza se mueven de forma relativa y controlada entre sí. Capturan superficies que una sola imagen de cámara no cubriría con resolución suficiente y proporcionan una iluminación uniforme en toda el área de captura.
Métodos de captura 3D
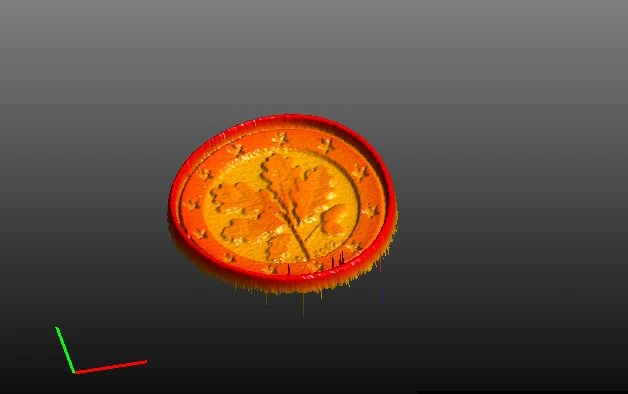
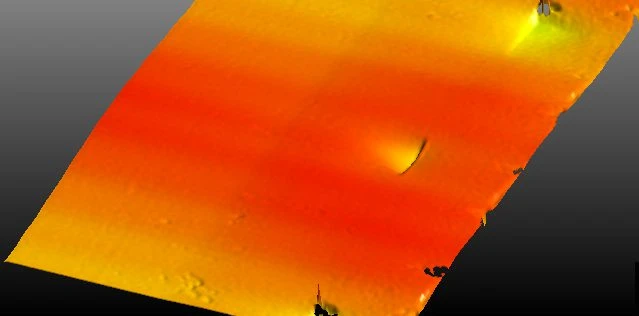
Cuando es la altura de un detalle la que decide entre bueno y defectuoso, una imagen 2D en escala de grises no basta. Los métodos 3D miden la topografía de la superficie y hacen evaluables como valores de altura reales los grabados, las cavidades, el alabeo y la coplanaridad, con una amplia independencia del contraste y del color.
Hardware propio y componentes de terceros combinados con libertad
La elección de la cámara es solo una parte de la solución. QuaVis combina hardware propio con componentes de distintos fabricantes y dimensiona cada sistema en función de la tarea de inspección, en lugar de atarlo a un surtido fijo. Lo mismo vale para la óptica: abarca desde el objetivo económico para tareas poco críticas hasta la óptica telecéntrica de alta tecnología, que ofrece una imagen con poca distorsión e independiente de la distancia para mediciones dimensionales.
Desarrollo propio donde el estándar no basta
Donde los componentes estándar llegan a su límite, QuaVis desarrolla y fabrica por cuenta propia, para que cámara, luz y control trabajen como un sistema armonizado y no como piezas sueltas acopladas de forma imprecisa.
- Iluminaciones propias — fabricadas a medida de la aplicación cuando es necesario, adaptadas a la geometría, el material y el tipo de defecto.
- Controlador propio basado en Linux — el controlador QuaVis conecta el procesamiento de imagen y la mecánica en tiempo real, del resultado de la evaluación a la acción.
- Control de flash propio — sincroniza la iluminación y la captura de imagen con exactitud al ritmo del ciclo, requisito para obtener imágenes nítidas con piezas a alta velocidad.
A medida, no comprado
Qué combinación de sensor, óptica, luz y evaluación tiene sentido se desprende de la pieza, del tipo de defecto y del tiempo de ciclo exigido. Como QuaVis domina las cuatro clases de métodos y añade hardware propio cuando hace falta, la captura de imagen se puede ajustar con precisión a la tarea: desde el sencillo puesto de inspección visual hasta la inspección en línea con 2.000 piezas por minuto y precisiones que llegan al rango micrométrico.